wangdequan
db29ae625f
关节契约扩为槽位制:以 LinuxCNC 联合号标识关节,轴字母降为槽位属性,
重复轴(bridge-mill 的两个 Y)、并联杆长(hexapod/pentapod)和被动槽位
(max5 第 6 关节)都能表达。v1 规则保持不变并合成 jointOrder,已保存
GLB 与既有测试不受影响。

13 个结构 GLB 由 scripts/generate_physical_case_glbs.mjs 统一重建,
可动关节均为按槽位命名的 Group 并写 userData.linuxcncJoint,共 71 个
关节,槽位数与运行目录的 joint_count 逐条一致。

新增 machine-visual-bindings.json 与纯函数模块,以 machine id 为键:
坐标字母不能作键,因为三个案例共用 XYZAB、三个共用 XYZABC。主界面切换
案例时自动装载对应模型,失败时保留内置模型并显式提示。

消除前端五关节截断:visual 适配器的 joints 改为数组并新增
jointsAuthoritative;allHomed 按 joint_count 判断;面板按 worker 断言的
machine id 查找机型。

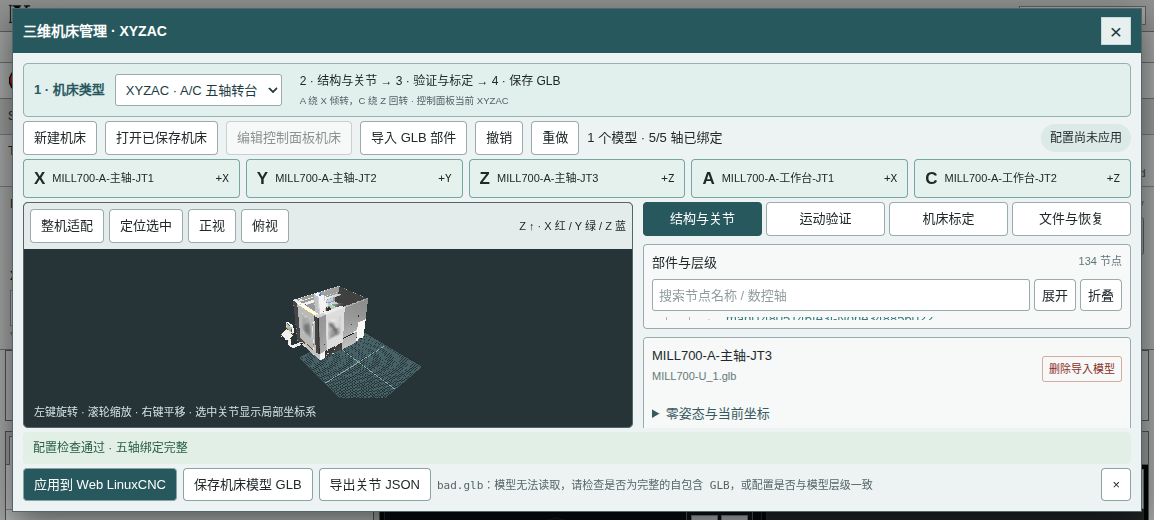
管理器解锁:坐标与案例下拉以"存在完整视觉绑定"为启用条件,13 案例全部
可选;machine-urdf.ts 新增 generic-wasm/1 profile,AC/BC 严格校验路径
不变;新增 machine-kinematics-specs.json 保存逐关节限位,INI 未声明的
限位保持 null 而不编造。

修复三个真实缺陷:构建漏发 woodpecker/gmoccapy/qtdragon 配置目录(
DEFECT-02 根因);案例切换沿用"装载需要已上电"的门控,导致关机状态下
第二次切换被静默拒绝;重复轴机型上 React 列表键冲突。

验收:13 案例逐个切换装载成功、槽位键与绑定定义逐一一致、浏览器错误 0;
typecheck 与生产构建通过;视觉绑定、GLB 命名、关节契约、投影、store、
双画布、运动学规格漂移、11 案例 Worker 闭环、管理器浏览器回归全部通过。
证据在 coverage/glb-machine-manager/physical-drive/。

Co-Authored-By: Claude Fable 5.1 <noreply@anthropic.com>
100 KiB
1154x520px
100 KiB
1154x520px