从“各轴独立”到“刀尖跟随”
看懂两个坐标系、一棵结构树、
一条运动学计算链。
适用对象:数控入门、五轴调试与仿真教学
主线机型:XYZAC / XYZBC 双转台桁架机床
建议课时:60–90 分钟,可拆成两讲
原理图解 + 数值演算 + 浏览器实验 + 练习答案
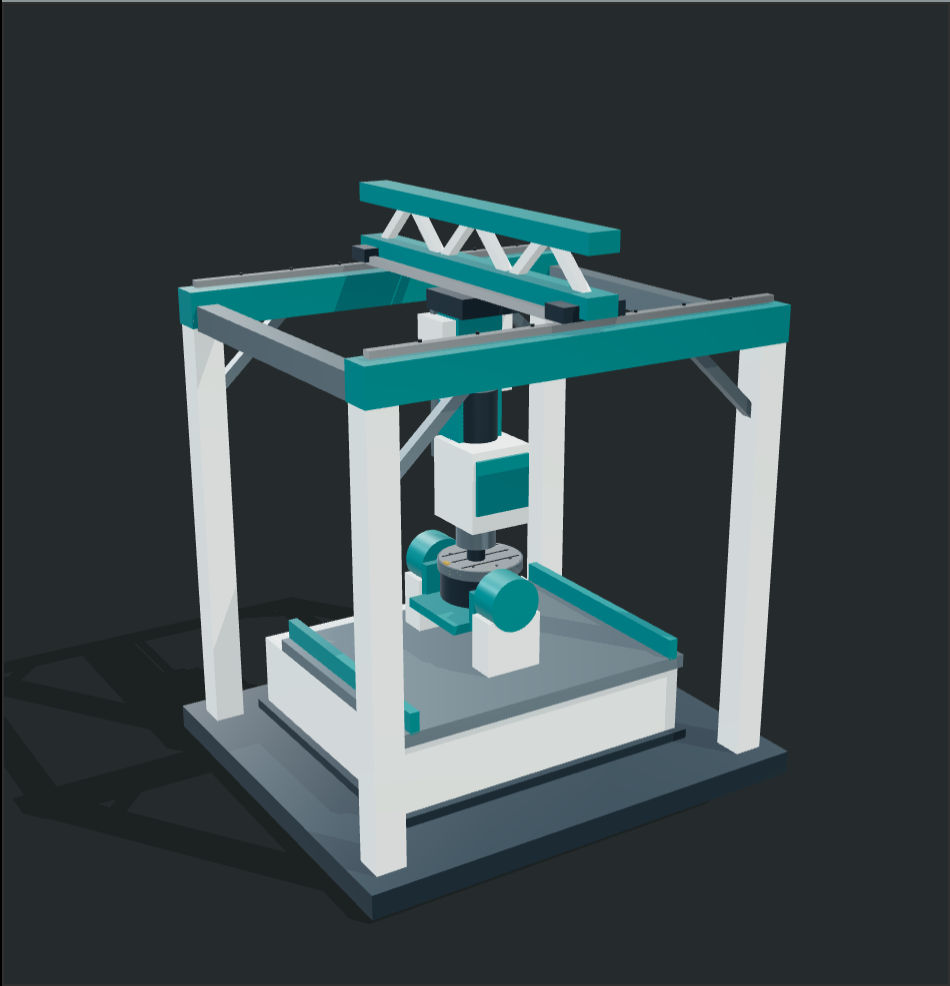
在本课的双转台结构中,XYZ 带动刀具,A/C 或 B/C 带动工件。
只改变旋转轴指令,不自动触发 XYZ 的刀尖保持补偿。但多个轴仍可在同一段 G 代码中协调插补。
“独立”描述几何映射,不是运动时间完全无关。
控制器根据编程点、转台角度、旋转中心和标定参数,计算实际关节位置。
工件坐标方向随转台变换,XYZ 关节按需联动。计算还包括平移与偏置,不能只旋转方向箭头。
“跟随”是相对工件满足目标关系,不是世界坐标中的刀尖永远不动。
| 名称 | 通常的轴线含义 | 本课中的执行机构 |
|---|---|---|
| X / Y / Z | 沿三个正交方向平移 | 刀具侧的直线滑台、滑枕 |
| A | 绕 X 方向的轴线转动 | AC 机床的外层倾转轴 |
| B | 绕 Y 方向的轴线转动 | BC 机床的外层倾转轴 |
| C | 绕 Z 方向的轴线转动 | 装在倾转台上的内层旋转轴 |
AC 型:X、Y、Z、A、C
BC 型:X、Y、Z、B、C
XYZABC 六个独立轴同时配置,通常应称六轴。A/B/C 是旋转轴的通用名称,本课不是三只转台轴同时工作。C 的轴线会被父级 A/B 倾转,倾转后不再固定平行于机床 Z。

刀具分支
底座 → X → Y → Z
运动从父节点传给所有子节点。
工件分支
底座 → A/B → C → 工件
A/B 转动时,C 的轴线也随之倾斜。
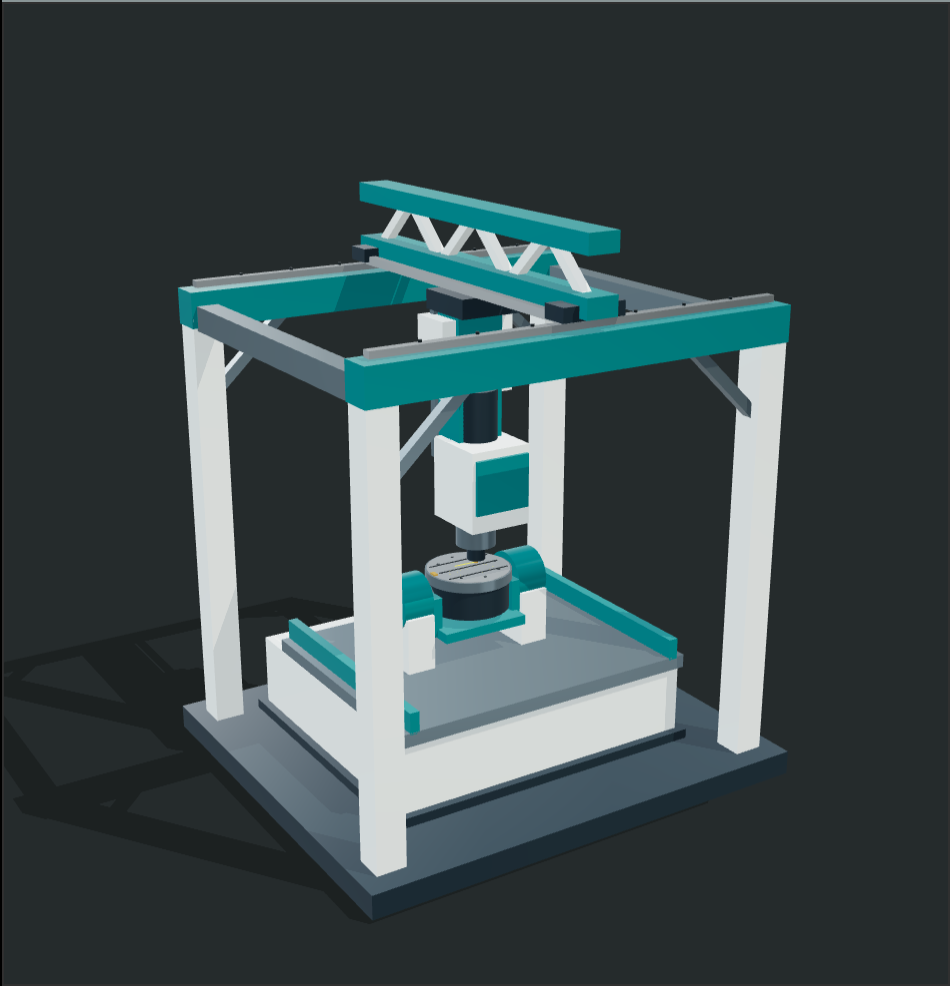

两者都能实现刀尖相对工件的五轴轨迹,但同一角度数值对应的空间姿态不同;不能只把程序里的 A 字母换成 B,就认为加工姿态完全相同。
| 量 | 回答的问题 | 典型表示 |
|---|---|---|
| 编程位置 p | 刀尖相对所用编程参考系要到哪里? | (X, Y, Z),加 A/C 或 B/C |
| 关节指令 q | 各执行轴需要到哪个位置? | (J0, J1, J2, J3, J4) |
| 实际反馈 q_actual | 编码器报告电机/机械轴在哪里? | 真实设备中可能存在跟随误差 |
| 三维刀尖位置 r | 把关节和模型组合后,刀尖在场景哪里? | 显示坐标,不是独立运动控制源 |
理想仿真中“关节指令 = 关节反馈”常成立,但真实机床两者仍须区分。RTCP 的运动学把 p 转成 q;模型再把 q 投影成画面。
| 因素 | 为什么不能直接等同 |
|---|---|
| G90 与 G91 | G90 通常给绝对目标;G91 给相对增量,X10 不一定是到 X=10。 |
| G54 等工件坐标系 | 工件零点可能偏离机床零点;程序 X10 可能对应机床 X30。 |
| G92、刀长等补偿 | 控制器还需处理偏置和刀具参考点。 |
| Identity 直接映射 | 在完成以上处理后,所选坐标与关节才按配置直接对应。 |
简化例:G54 原点位于机床 (20,30,0),无其他偏置/补偿,程序点 (10,0,5) 对应机床点 (30,30,5)。

起点刀尖对准转台上半径 100 mm 的标记点。只命令 C 从 0° 转到 90°,XYZ 关节不补偿,标记点转到另一处,刀尖仍在原来的机床位置。
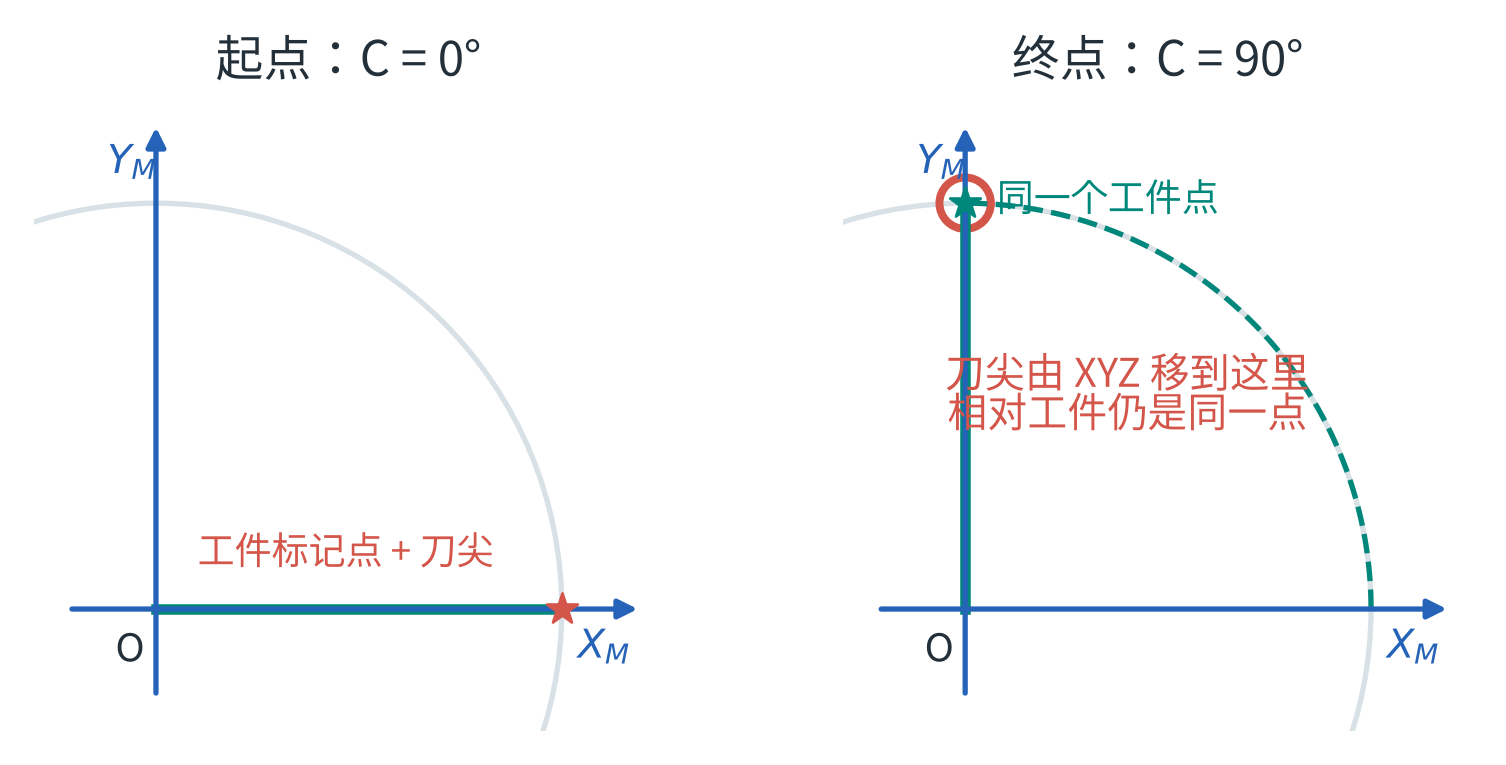
保持编程点 p 不变,只改变 C。控制器计算所需 XYZ 关节,让刀尖到达标记点的新机床位置。点在工件坐标中不变,在机床坐标中沿圆弧移动。
零偏置、零刀长差,p = (100, 0, 20) mm;A/B = 0°。
| C 角度 | RTCP 编程 XYZ | RTCP 所需关节 XYZ | 非 RTCP:只转 C 的关节 XYZ |
|---|---|---|---|
| 0° | (100, 0, 20) | (100.000, 0.000, 20.000) | (100, 0, 20) |
| 45° | (100, 0, 20) | (70.711, 70.711, 20.000) | (100, 0, 20) |
| 90° | (100, 0, 20) | (0.000, 100.000, 20.000) | (100, 0, 20) |
C=90° 时,XYZ 关节目标是 (0,100,20)。这不是控制器偷偷修改了程序点,而是同一点在另一参考系中的正确位置。
蓝色 XM、YM 是机床固定方向;绿色 XW、YW 随工件转动。
姿态保持 C=45°,编程增量:
对应的机床直线轴增量:
不是机床 X 导轨真的旋转了,而是 X、Y 导轨合成出所需空间运动方向。

采用本课的正向变换约定:
当 B=30°、C=45° 时:
所以沿 XW 前进 10 mm:
Δq ≈ (6.124, 7.071, −3.536) mm
倾斜后的坐标方向并不与任何一根直线导轨重合,需要三根直线轴合成。

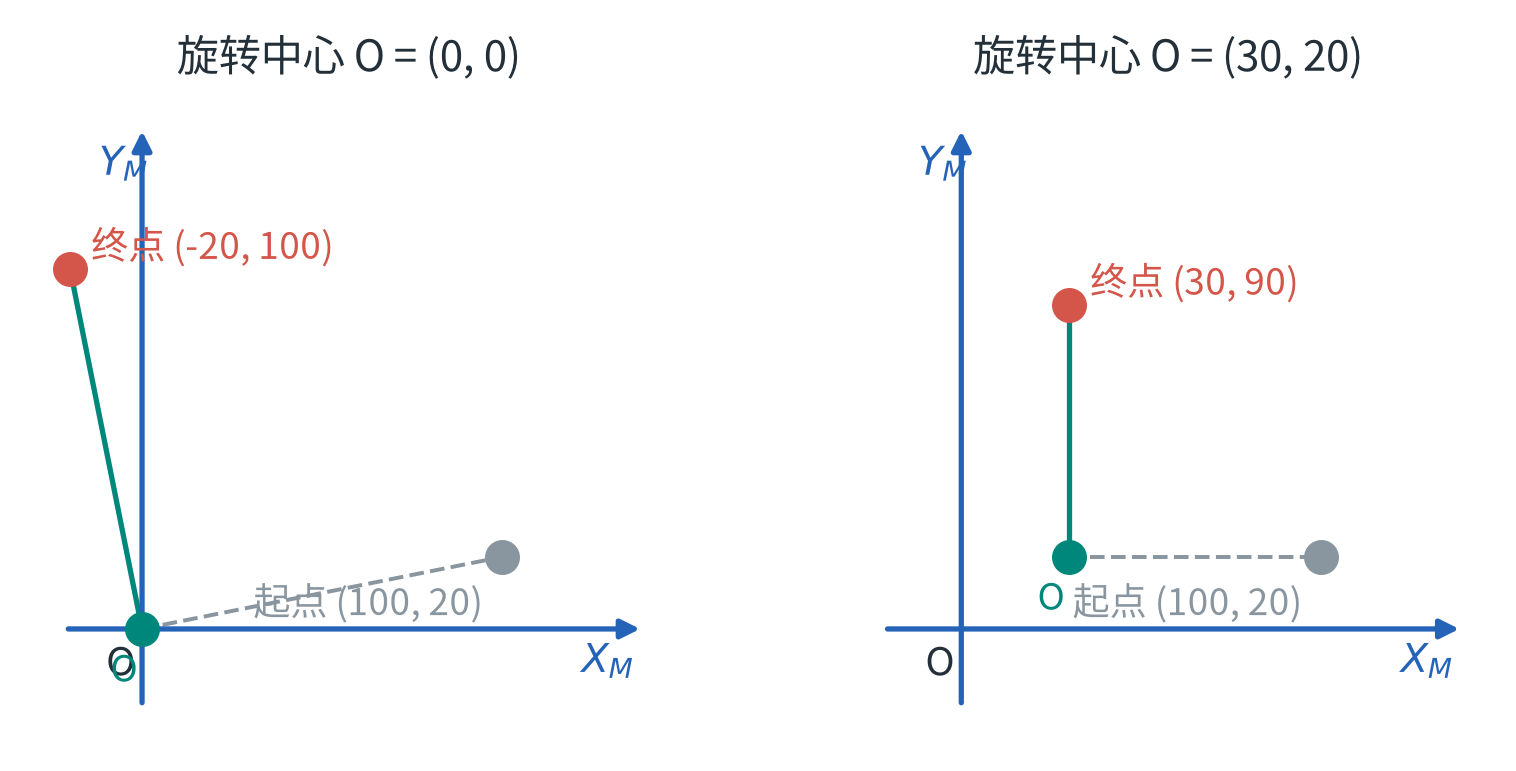
仍取 p=(100,0,20) mm,所有旋转中心、偏置和刀长差为零。
| 结构 | 父级倾转 × 子级旋转 | 倾转30°、C45°时的关节XYZ |
|---|---|---|
| AC | RX(A) · RZ(C) | (70.711, 51.237, 52.676) |
| BC | RY(B) · RZ(C) | (71.237, 70.711, -18.035) |
C 先改变平面位置,A 再把局部 Y/Z 方向倾斜。
C 先改变平面位置,B 再把局部 X/Z 方向倾斜。
矩阵从右向左作用于列向量;这是坐标转换次序,不是要求 G 代码先运动 C 再运动 A/B。插补时两轴可以同时运动。

计算顺序:先减去旋转中心 → 旋转 → 再加回中心。不能只计算 R·p,否则相当于错误地绕坐标零点转。
P:C 轴零位参考点。
D:倾转轴与 C 轴之间的偏置。
T=P+D:倾转轴参考位置。
C 旋转后的点还要随 A/B 倾转;偏置也必须放在正确的父子层级中。
| 节点 | 本项目零位 origin |
|---|---|
| A/B,父节点为底座 | P + D |
| C,父节点为 A/B | −D |
| work,父节点为 C | −P |
这是本项目 AC/BC TRT 约定。更一般的机床使用完整的刚体变换链;不能把这三个参数关系硬套到摆头机床。长度在运行配置中为 mm,URDF 为 m。

刀长改变时,为保持同一个刀尖目标,需要重新计算主轴参考点的位置。必须明确刀具长度的测量基准、正负号、刀补状态,以及模型上“tool”节点代表哪里。
教学主算例采用刀长差为零。本项目原生 TRT 使用相对于 master tool 的 tool-offset 约定,不能把它直接当作任意模型网格的总长度。

在本课双转台机床中,刀轴在机床坐标里的方向固定;工件转动后,刀轴在工件坐标里的方向改变。RTCP 根据指定角度协调刀尖位置,不会自动推断曲面法向。
| 输入变化 | RTCP 应做什么 | 观察重点 |
|---|---|---|
| XYZ 不变;A/B、C 改变 | 让刀尖保持同一工件编程点;XYZ关节可能联动。 | 刀尖与工件标记点不分离。 |
| 角度不变;XYZ 改变 | 沿当前工件参考系定义的方向移动。 | 机床多轴合成编程方向。 |
| XYZ 与角度同时改变 | 执行变化的编程轨迹,同时维持角度对应的几何关系。 | 全过程相对轨迹正确,不只看终点。 |
| XYZ 不变;点恰在 C 轴线上;只转 C | 该点机床位置可以不变。 | XYZ 不动不一定是故障。 |
“五轴联动”不要求每个时刻五轴速度都非零。非 RTCP 也能多轴同步加工:CAM/后置可以预先按指定机床几何计算轴目标,但这不等于控制器开启了实时刀尖补偿。
同一个工件点绕 C 转动,理想半径为 100 mm。
RTCP:刀尖跟随圆弧。
不做 RTCP:若只让 X/Y 线性插补到相同终点,刀尖可能走弦线。
| 中间位置 | X / Y |
|---|---|
| 圆弧,C=45° | 70.711 / 70.711 |
| 弦线,50%进度 | 50.000 / 50.000 |
图示采用共同线性进度比较几何路径,不是断言所有控制器的加减速过程相同。

本项目 BC 示例:保持同一组物理关节,切换坐标解释。
| 量 | M429 / Identity | M428 / TCP |
|---|---|---|
| 物理关节 XYZ | (0.000, 0.000, 44.586) | (0.000, 0.000, 44.586) |
| 物理关节 B / C | 4.8675° / 179.88° | 4.8675° / 179.88° |
| 显示/解释的 XYZ | (0.000, 0.000, 44.586) | (-29.885, 27.975, 43.985) |
| 三维刀尖 | 同一空间位置 | 同一空间位置 |
本例使用真实 BC 模型参数 P=(−18,14,12)、D=(22,0,−40) mm,刀长差0。切换之后再给运动指令,才产生运动。
| 功能 | 主要解决的问题 | 不要误认为 |
|---|---|---|
| RTCP / TCP 运动学 | 姿态变化时,按机床结构实现目标刀尖相对轨迹。 | 所有控制器都会以完全相同方式解释XYZ。 |
| 工件坐标系 / 倾斜工作平面 | 选择编程参考原点或定义编程方向。 | 只旋转工作平面就自动具备完整五轴RTCP。 |
| 刀长补偿 | 把刀具参考点换算到实际受控刀尖。 | 更换刀具后只更新网格外观就够了。 |
| 机床标定 | 确定中心、偏置、轴向、正负号和长度。 | 只要支持RTCP,错误几何参数也会自动纠正。 |
不同控制器可能分别使用 TCP、TCPM、RTCP 等名称,并把倾斜平面/刀补组合进不同指令。本课明确讲本项目的 AC/BC 双转台语义,不推定所有品牌一致。
G21 G90 G94 M429 G1 X100 Y0 Z20 A0 C0 F300 G1 C90 F60
后一段只改变 C。
XYZ 关节保持 (100,0,20),
工件标记点会离开刀尖。
G21 G90 G94 M428 G1 X100 Y0 Z20 A0 C0 F300 G1 C90 F60
后一段保持编程 XYZ。
XYZ 关节变到 (0,100,20),
刀尖仍对准同一个工件点。
仅为零偏置/零刀长差 AC 教学片段,起始角度和当前模态需已知;BC 用 B0。现有下载模型参数非零,不能期待相同数字。M428/M429 为本项目重映射,不是通用标准M码;F值只作插补示意,实际需按机床的旋转/混合进给规则设定。
实验先用小幅角度并远离限位。记录的是“每次试验起点相对工件的同一点”;切换或重新定位后,不要把两个不同起点混作同一个目标。
源GLB不自动改写;可保存INI记录参数。改变轴心不等于自动重建支架、铸件等CAD外形,也不提供碰撞检测。
| 约束 | 检查什么 |
|---|---|
| 坐标限位 | 编程轴/坐标允许的范围 |
| 关节限位 | 实际执行机构的物理行程 |
| 动力学约束 | 速度、加速度等能力 |
RTCP 旋转时,即使编程 XYZ 不变,补偿出来的 X/Y/Z 关节仍可能触及边界。
BC 配置允许较大的 B 坐标范围,但对应 JOINT_3 上限为 50°。
旧问题:越界 → 运动计算失败 → 事件时钟不同步 → Connection ERROR。
修复后:按关节约束停止,保留正确时钟,可松开并反向 Jog。
本仿真对 RTCP 越界采用最后有效伺服样本停止,不等同于工业控制器的全路径限位预测与减速保护。范围和行为必须分别验证。
| 说法 | 准确解释 |
|---|---|
| “非RTCP时各轴互相没有影响。” | 没有自动补偿;但工件转动当然会改变它与刀具的相对位置。 |
| “RTCP把X/Y/Z导轨转了。” | 导轨不转,是工件基方向改变,由固定导轨合成空间运动。 |
| “RTCP时XYZ永远不变。” | 只在保持同一编程点时程序XYZ不变;关节XYZ通常变化。 |
| “只要开RTCP,刀尖在空间就不动。” | 刀尖可在机床空间移动,以保持它相对工件的目标关系。 |
| “C转了但XYZ没动,一定坏了。” | 目标点恰在C轴线上时可能正确,应先检查几何。 |
| “切换模式时XYZ数字跳,必须修好。” | 要检查关节和物理刀尖是否跳;新参考系里的数值改变可能正确。 |
x′ = x cos C − y sin C y′ = x sin C + y cos C z′ = z
q_x = x′ q_y = y′ cos A − z′ sin A q_z = y′ sin A + z′ cos A
q_x = x′ cos B + z′ sin B q_y = y′ q_z = −x′ sin B + z′ cos B
这里所有旋转中心、轴间偏置及刀长差为零,列向量采用右手正向变换。
式中的 q 是关节目标;若导入的是其他结构、符号约定或参考点,必须重新建立变换链。
| 符号 | AC | BC |
|---|---|---|
| Rtilt | RX(A) | RY(B) |
| D | (0, Dy, Dz) | (Dx, 0, Dz) |
| 旋转关节 | qA=A,qC=C | qB=B,qC=C |
P为原生rot-point;L为本项目/原生TRT的tool-offset标定量;ez=(0,0,1)。本式返回关节XYZ,不是未经处理的网格刀尖世界坐标。G54等解释器偏置在输入p形成前已按控制器规则处理。
这一刀长表达是本项目约定,不能替代任意控制器的通用刀补说明。主课例子L=0;实际机床应以标定模型及其完整前后向验证为准。
10分钟:结构、轴名与三种位置。
20分钟:C轴点跟踪、方向合成、AC/BC倾转。
15分钟:旋转中心、偏置、刀长与模式切换。
15分钟:浏览器实验与错误诊断。
10分钟:练习、答案和模型参数核对。
12个姿态由真实WASM逆解计算,并通过正解回代;另核对C45°方向增量、BC切换示例及弧弦差。详见同目录 numeric-evidence.json。
图形为原创教学示意及本项目GLB截图,不用于制造尺寸标定。
[S1] LinuxCNC · 5-Axis Kinematics
AC/BC结构、运动学及偏置。
[S2] LinuxCNC · Switchable Kinematics
模式切换、identityfirst、同步要求。
[S3] LinuxCNC · CNC Machine Overview
轴名、坐标、受控点与协调运动。
本地:trtfuncs.c;control.c;428remap.ngc / 429remap.ngc;docs/glb-machine/。M428=TCP、M429=Identity仅适用于本项目配置。
资料核对日期:2026-09-18。不同版本/品牌的指令与坐标约定应另行核查。