教学课件 · 2026.09

五轴机床与 RTCP

从“各轴独立”到“刀尖跟随”

看懂两个坐标系、一棵结构树、
一条运动学计算链。

适用对象:数控入门、五轴调试与仿真教学
主线机型:XYZAC / XYZBC 双转台桁架机床
建议课时:60–90 分钟,可拆成两讲

原理图解 + 数值演算 + 浏览器实验 + 练习答案
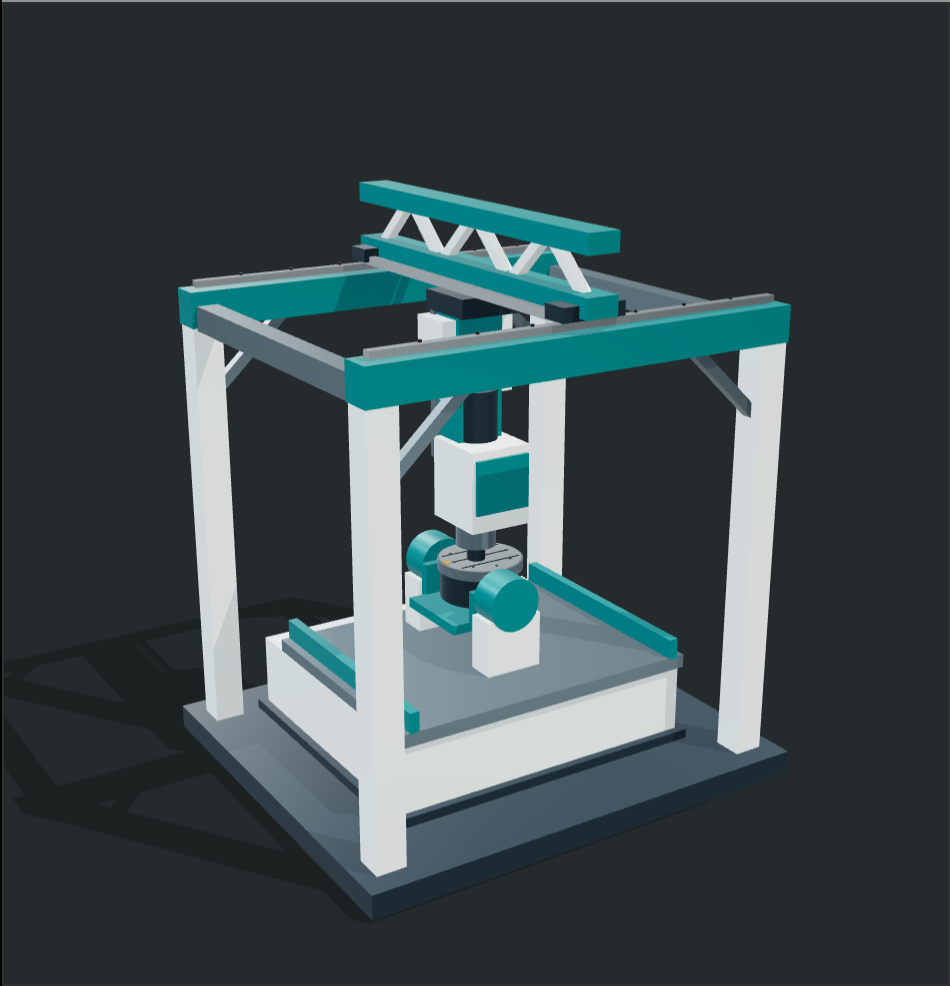
原创 BC 桁架模型:XYZ 移动刀具,B–C 转动工件
核心问题:程序中的 XYZ,究竟是在告诉谁“去哪里”?
01 · 先统一理解

你的两点理解,怎样说得更准确?

① 非 RTCP:直接轴映射

在本课的双转台结构中,XYZ 带动刀具,A/C 或 B/C 带动工件。

只改变旋转轴指令,不自动触发 XYZ 的刀尖保持补偿。但多个轴仍可在同一段 G 代码中协调插补。

“独立”描述几何映射,不是运动时间完全无关。

② RTCP:保持刀尖相对工件的轨迹

控制器根据编程点、转台角度、旋转中心和标定参数,计算实际关节位置。

工件坐标方向随转台变换,XYZ 关节按需联动。计算还包括平移与偏置,不能只旋转方向箭头。

“跟随”是相对工件满足目标关系,不是世界坐标中的刀尖永远不动。

课程约定:先用零工件偏置、零刀长差的简化模型讲清原理,再加入实际参数。
01 · 结构与轴名

五轴 = 三个直线轴 + 两个旋转轴

名称通常的轴线含义本课中的执行机构
X / Y / Z沿三个正交方向平移刀具侧的直线滑台、滑枕
A绕 X 方向的轴线转动AC 机床的外层倾转轴
B绕 Y 方向的轴线转动BC 机床的外层倾转轴
C绕 Z 方向的轴线转动装在倾转台上的内层旋转轴

AC 型:X、Y、Z、A、C

BC 型:X、Y、Z、B、C

XYZABC 六个独立轴同时配置,通常应称六轴。A/B/C 是旋转轴的通用名称,本课不是三只转台轴同时工作。C 的轴线会被父级 A/B 倾转,倾转后不再固定平行于机床 Z。

从正方向看懂箭头前,先确认观察视角、父级坐标系和机床正负号约定。
01 · 机械拓扑

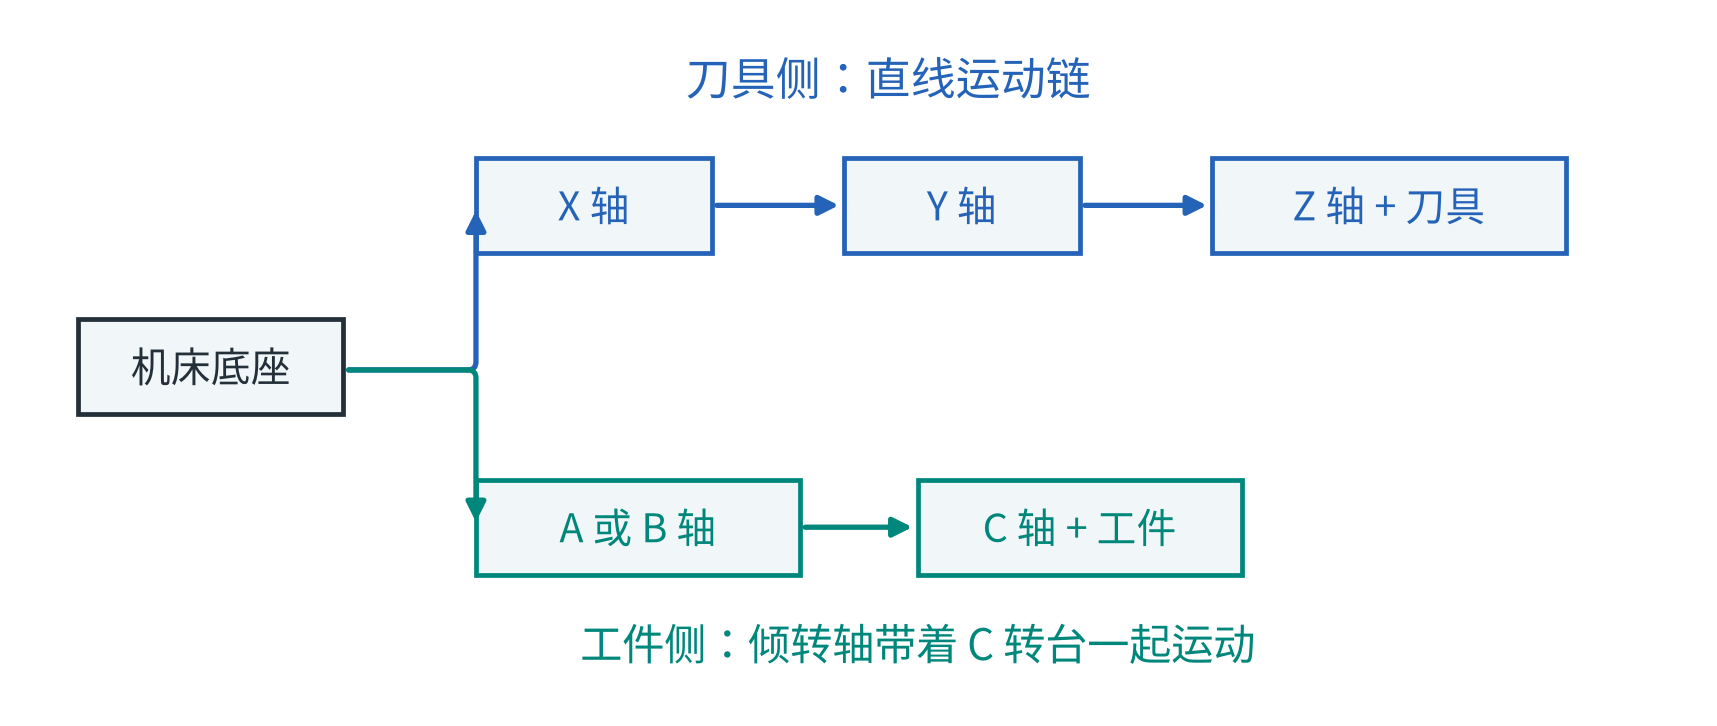
两条运动链,共用一个底座

本课桁架结构:X 带动整个横梁,Y 带动滑座,Z 带动滑枕与刀具。

刀具分支
底座 → X → Y → Z
运动从父节点传给所有子节点。

工件分支
底座 → A/B → C → 工件
A/B 转动时,C 的轴线也随之倾斜。

这是一种五轴结构,不是所有五轴机床的通用拓扑;摆头、头台混合型需要不同模型。
01 · 真实模型

AC 与 BC:外层倾转轴不同

AC 桁架:A 绕 X,内层 C 随 A 倾转
BC 桁架:B 绕 Y,内层 C 随 B 倾转

两者都能实现刀尖相对工件的五轴轨迹,但同一角度数值对应的空间姿态不同;不能只把程序里的 A 字母换成 B,就认为加工姿态完全相同。
先识别“哪根轴装在哪根轴上”,再选择运动学模型。
02 · 三种位置

不要把“程序点、关节位置、实际反馈”混为一谈

量回答的问题典型表示
编程位置 p刀尖相对所用编程参考系要到哪里?(X, Y, Z),加 A/C 或 B/C
关节指令 q各执行轴需要到哪个位置?(J0, J1, J2, J3, J4)
实际反馈 q_actual编码器报告电机/机械轴在哪里?真实设备中可能存在跟随误差
三维刀尖位置 r把关节和模型组合后,刀尖在场景哪里?显示坐标,不是独立运动控制源

理想仿真中“关节指令 = 关节反馈”常成立,但真实机床两者仍须区分。RTCP 的运动学把 p 转成 q;模型再把 q 投影成画面。

“实际位置”一词要说明是在说编程坐标、关节指令,还是编码器反馈。
02 · G 代码含义

非 RTCP 时,G 代码也不总等于机械绝对位置

程序字值→单位 / G90–G91→工件零点 / 补偿→运动学→关节指令
因素为什么不能直接等同
G90 与 G91G90 通常给绝对目标;G91 给相对增量,X10 不一定是到 X=10。
G54 等工件坐标系工件零点可能偏离机床零点;程序 X10 可能对应机床 X30。
G92、刀长等补偿控制器还需处理偏置和刀具参考点。
Identity 直接映射在完成以上处理后,所选坐标与关节才按配置直接对应。

简化例:G54 原点位于机床 (20,30,0),无其他偏置/补偿,程序点 (10,0,5) 对应机床点 (30,30,5)。

只有把偏置、单位、增量方式、刀具基准都约定好,才能说“程序值直接对应轴位置”。
03 · 非 RTCP

只转 C,工件点会离开刀尖

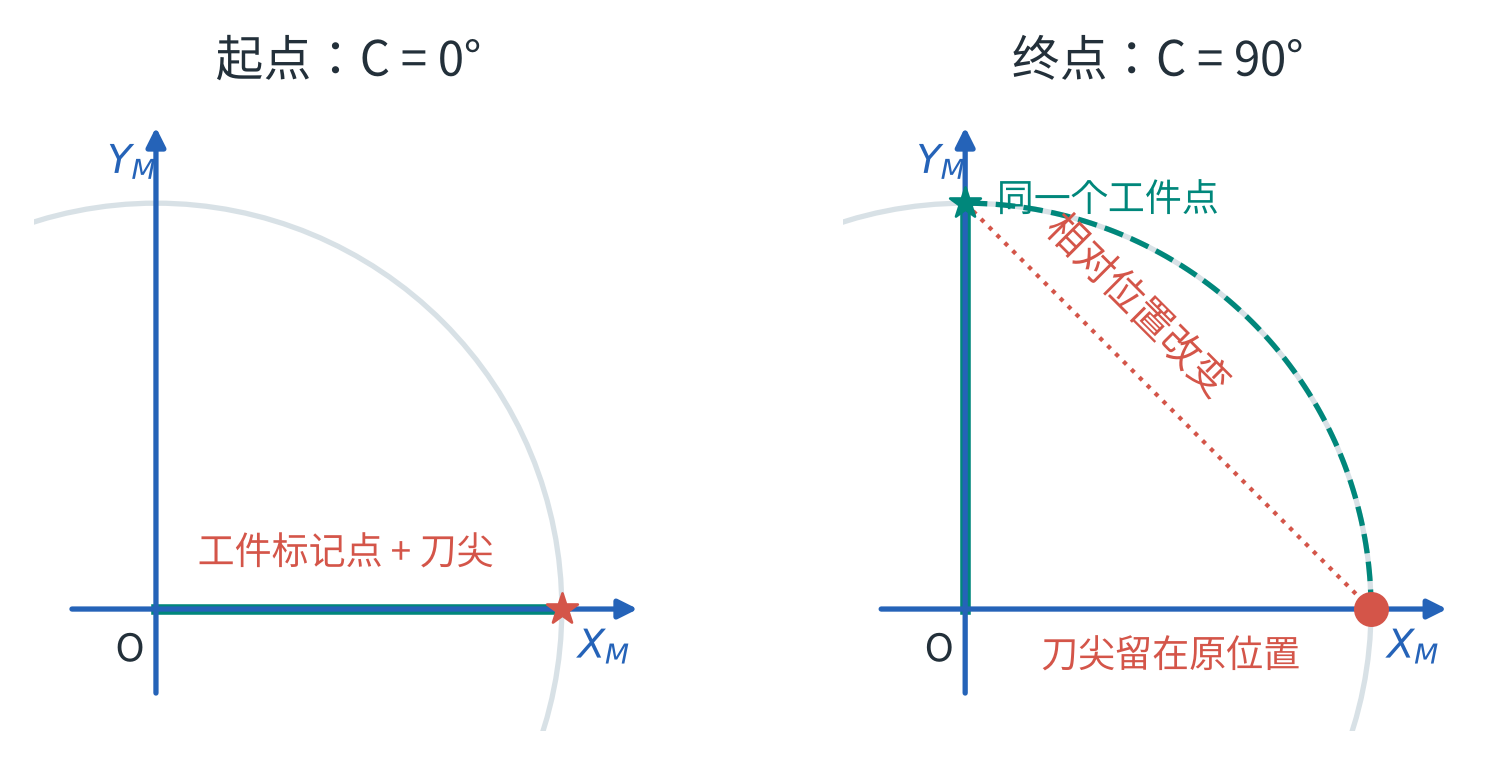
俯视图:蓝色为固定机床坐标;绿色为工件;红色为刀尖。Z 保持 20 mm。

起点刀尖对准转台上半径 100 mm 的标记点。只命令 C 从 0° 转到 90°,XYZ 关节不补偿,标记点转到另一处,刀尖仍在原来的机床位置。

轴可以独立驱动,不代表“刀具与工件的相对位置”不受其他轴影响。
03 · RTCP

同样只改变角度,刀尖跟住工件点

同一个工件局部点 p=(100,0,20),C=0° 与 C=90°;旋转中心和偏置取零。

保持编程点 p 不变,只改变 C。控制器计算所需 XYZ 关节,让刀尖到达标记点的新机床位置。点在工件坐标中不变,在机床坐标中沿圆弧移动。

判断“跟随”的参考系是工件,而不是屏幕或机床底座。
03 · 数值算例 1

C 转 90°:同一编程点,不同关节位置

零偏置、零刀长差,p = (100, 0, 20) mm;A/B = 0°。

C 角度RTCP 编程 XYZRTCP 所需关节 XYZ非 RTCP:只转 C 的关节 XYZ
0°(100, 0, 20)(100.000, 0.000, 20.000)(100, 0, 20)
45°(100, 0, 20)(70.711, 70.711, 20.000)(100, 0, 20)
90°(100, 0, 20)(0.000, 100.000, 20.000)(100, 0, 20)
qx = 100 cos C  qy = 100 sin C  qz = 20

C=90° 时,XYZ 关节目标是 (0,100,20)。这不是控制器偷偷修改了程序点,而是同一点在另一参考系中的正确位置。

RTCP:程序坐标可以不变,执行轴位置必须按姿态变化。
04 · 坐标方向

C = 45° 时,“沿工件 X 走”意味着什么?

蓝色 XM、YM 是机床固定方向;绿色 XW、YW 随工件转动。

姿态保持 C=45°,编程增量:

ΔpW = (10, 0, 0)

对应的机床直线轴增量:

Δq = (7.071, 7.071, 0)

不是机床 X 导轨真的旋转了,而是 X、Y 导轨合成出所需空间运动方向。

图中工件原点为便于观看作了平移;增量不受原点平移影响。
你的“XYZ 方向随旋转改变”可理解为工件基向量在机床坐标中的方向改变。
04 · 数值算例 2

BC 倾转后,沿工件 X 会同时改变机床 X、Y、Z

采用本课的正向变换约定:

R = RY(B) · RZ(C)

当 B=30°、C=45° 时:

XW 在 M 中的方向
(0.6124, 0.7071, −0.3536)

所以沿 XW 前进 10 mm:

Δq ≈ (6.124, 7.071, −3.536) mm

倾斜后的坐标方向并不与任何一根直线导轨重合,需要三根直线轴合成。

B=30°、C=45°;红点为工件点 p=(100,0,20) 的机床位置。
RTCP 中“沿工件 X”不是“只让 X 电机动”。
04 · AC 与 BC 对照

同样的 30° / 45°,不是同一个姿态

仍取 p=(100,0,20) mm,所有旋转中心、偏置和刀长差为零。

结构父级倾转 × 子级旋转倾转30°、C45°时的关节XYZ
ACRX(A) · RZ(C)(70.711, 51.237, 52.676)
BCRY(B) · RZ(C)(71.237, 70.711, -18.035)

AC:绕 X 倾转

C 先改变平面位置,A 再把局部 Y/Z 方向倾斜。

BC:绕 Y 倾转

C 先改变平面位置,B 再把局部 X/Z 方向倾斜。

矩阵从右向左作用于列向量;这是坐标转换次序,不是要求 G 代码先运动 C 再运动 A/B。插补时两轴可以同时运动。

运动学类型选错,即使每个轴都会动,刀尖也不会沿正确的相对轨迹走。
05 · 为什么还需要几何参数

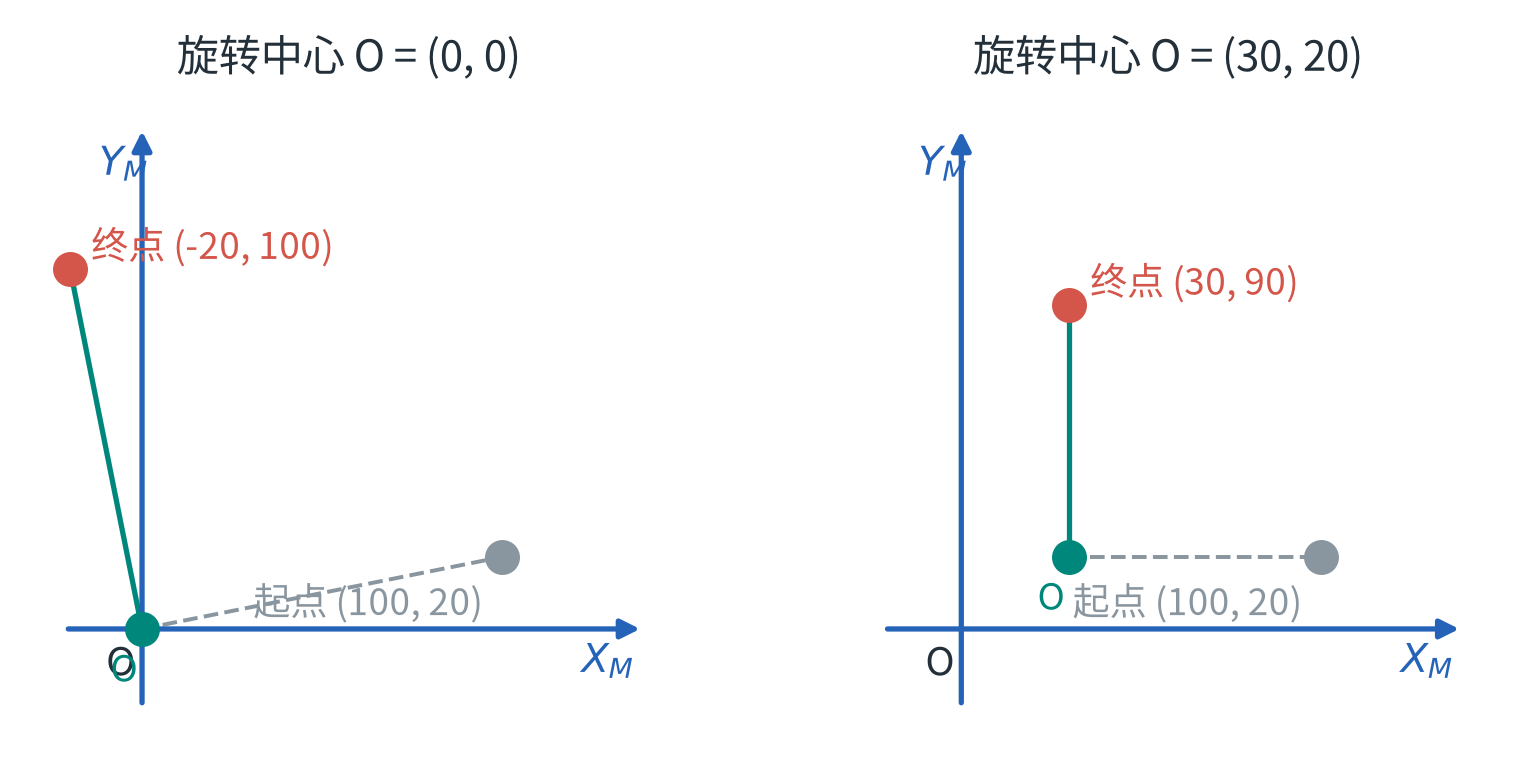
同样转 90°,绕不同的中心会到不同的位置

二维俯视例:起点相同,旋转角度相同,仅旋转中心不同。
pM = O + R · (p − O)

计算顺序:先减去旋转中心 → 旋转 → 再加回中心。不能只计算 R·p,否则相当于错误地绕坐标零点转。

RTCP 不只是“方向变换”,还包括“绕哪里转”的平移关系。
05 · 轴间偏置与变换顺序

C 轴装在倾转轴上:父子关系不能交换

先看几何,再写方程

P:C 轴零位参考点。
D:倾转轴与 C 轴之间的偏置。
T=P+D:倾转轴参考位置。

C 旋转后的点还要随 A/B 倾转;偏置也必须放在正确的父子层级中。

URDF / GLB 里的对应关系

节点本项目零位 origin
A/B,父节点为底座P + D
C,父节点为 A/B−D
work,父节点为 C−P
qXYZ = P + D + Rtilt [ RC (p − P) − D ] (刀长差为零)

这是本项目 AC/BC TRT 约定。更一般的机床使用完整的刚体变换链;不能把这三个参数关系硬套到摆头机床。长度在运行配置中为 mm,URDF 为 m。

RtiltRC 通常不等于 RCRtilt;机械安装顺序决定计算顺序。
05 · 刀长与受控点

控制的是刀尖,不只是主轴箱

侧视示意:同一主轴参考位置,刀长不同会产生不同刀尖位置。

刀长改变时,为保持同一个刀尖目标,需要重新计算主轴参考点的位置。必须明确刀具长度的测量基准、正负号、刀补状态,以及模型上“tool”节点代表哪里。

教学主算例采用刀长差为零。本项目原生 TRT 使用相对于 master tool 的 tool-offset 约定,不能把它直接当作任意模型网格的总长度。

同一组关节位置 + 不同刀具标定,不一定得到同一个刀尖位置。
06 · 姿态的物理意义

双转台没有转动主轴,却改变了相对刀轴方向

侧视:主轴在机床中保持竖直,工件随转台倾斜,二者的相对夹角改变。

在本课双转台机床中,刀轴在机床坐标里的方向固定;工件转动后,刀轴在工件坐标里的方向改变。RTCP 根据指定角度协调刀尖位置,不会自动推断曲面法向。

RTCP 不是“自动让刀轴垂直于任意曲面”;姿态仍由程序、CAM 或操作者给定。
06 · 三种常见联动情形

分清“保持点”“沿方向走”“同时改变位置和姿态”

输入变化RTCP 应做什么观察重点
XYZ 不变;A/B、C 改变让刀尖保持同一工件编程点;XYZ关节可能联动。刀尖与工件标记点不分离。
角度不变;XYZ 改变沿当前工件参考系定义的方向移动。机床多轴合成编程方向。
XYZ 与角度同时改变执行变化的编程轨迹,同时维持角度对应的几何关系。全过程相对轨迹正确,不只看终点。
XYZ 不变;点恰在 C 轴线上;只转 C该点机床位置可以不变。XYZ 不动不一定是故障。

“五轴联动”不要求每个时刻五轴速度都非零。非 RTCP 也能多轴同步加工:CAM/后置可以预先按指定机床几何计算轴目标,但这不等于控制器开启了实时刀尖补偿。

每次解释一个动作,先说清哪些程序量保持不变、哪些程序量在改变。
06 · 全过程的重要性

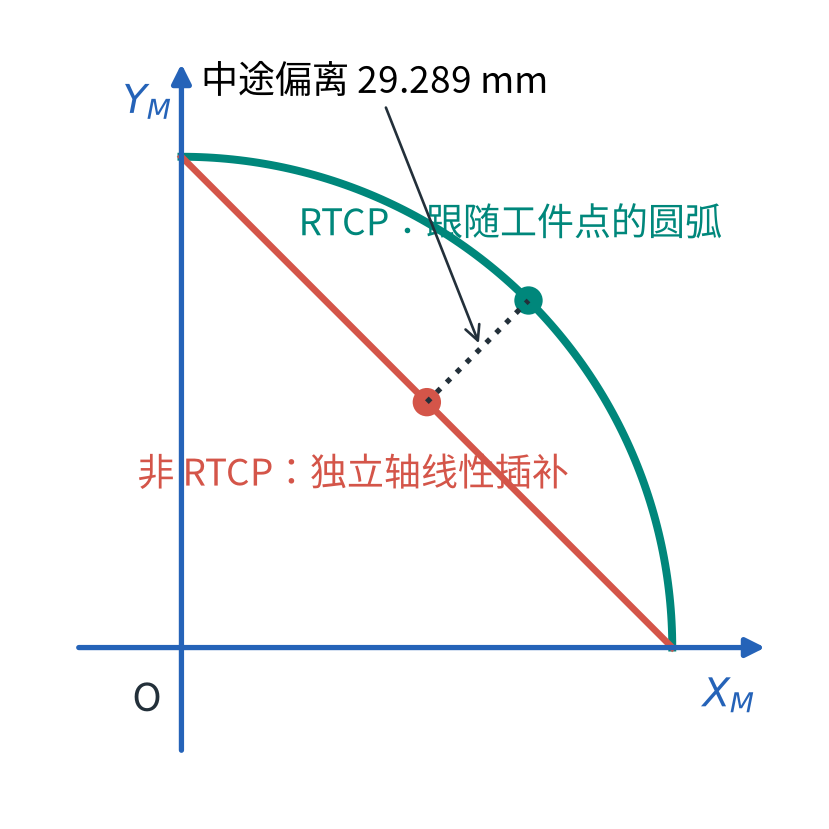
终点都正确,不代表中间轨迹正确

同一个工件点绕 C 转动,理想半径为 100 mm。

RTCP:刀尖跟随圆弧。
不做 RTCP:若只让 X/Y 线性插补到相同终点,刀尖可能走弦线。

中间位置X / Y
圆弧,C=45°70.711 / 70.711
弦线,50%进度50.000 / 50.000

图示采用共同线性进度比较几何路径,不是断言所有控制器的加减速过程相同。

中途差距 29.289 mm;起点和终点却完全相同。
验收 RTCP 要看连续采样、刀尖相对轨迹和关节约束,不能只比首末坐标。
07 · 模式切换

M429 ↔ M428:坐标可以变,机床不能无故跳动

本项目 BC 示例:保持同一组物理关节,切换坐标解释。

量M429 / IdentityM428 / TCP
物理关节 XYZ(0.000, 0.000, 44.586)(0.000, 0.000, 44.586)
物理关节 B / C4.8675° / 179.88°4.8675° / 179.88°
显示/解释的 XYZ(0.000, 0.000, 44.586)(-29.885, 27.975, 43.985)
三维刀尖同一空间位置同一空间位置
取当前关节 q→切换运动学→新模式正解 p→同步 TP / 解释器

本例使用真实 BC 模型参数 P=(−18,14,12)、D=(22,0,−40) mm,刀长差0。切换之后再给运动指令,才产生运动。

若切换时强行保持旧 XYZ 数字并重新逆解,就可能错误地改变物理关节。
07 · 控制器功能边界

RTCP、旋转工作平面、刀补,不是同一个开关

功能主要解决的问题不要误认为
RTCP / TCP 运动学姿态变化时,按机床结构实现目标刀尖相对轨迹。所有控制器都会以完全相同方式解释XYZ。
工件坐标系 / 倾斜工作平面选择编程参考原点或定义编程方向。只旋转工作平面就自动具备完整五轴RTCP。
刀长补偿把刀具参考点换算到实际受控刀尖。更换刀具后只更新网格外观就够了。
机床标定确定中心、偏置、轴向、正负号和长度。只要支持RTCP,错误几何参数也会自动纠正。

不同控制器可能分别使用 TCP、TCPM、RTCP 等名称,并把倾斜平面/刀补组合进不同指令。本课明确讲本项目的 AC/BC 双转台语义,不推定所有品牌一致。

换控制器时先核对“参考系、受控点、角度定义、指令组合”,不要只对照功能名称。
08 · 程序对照

同样写 C90,开关状态决定 XYZ 是否补偿

M429:直接映射

G21 G90 G94
M429
G1 X100 Y0 Z20 A0 C0 F300
G1 C90 F60

后一段只改变 C。
XYZ 关节保持 (100,0,20),
工件标记点会离开刀尖。

M428:RTCP

G21 G90 G94
M428
G1 X100 Y0 Z20 A0 C0 F300
G1 C90 F60

后一段保持编程 XYZ。
XYZ 关节变到 (0,100,20),
刀尖仍对准同一个工件点。

仅为零偏置/零刀长差 AC 教学片段,起始角度和当前模态需已知;BC 用 B0。现有下载模型参数非零,不能期待相同数字。M428/M429 为本项目重映射,不是通用标准M码;F值只作插补示意,实际需按机床的旋转/混合进给规则设定。

程序字值相同,不代表开关前后表达的是同一个机械目标。
08 · 浏览器课堂实验

用 AC/BC 桁架模型验证,而不是只看公式

  1. 加载:打开“导入机床模型”,选 AC 或 BC 桁架示例;记录旋转中心与偏置。
  2. 准备:确认空闲,开机并回零;选一个离 C 轴线有一定距离的刀尖位置。
  3. Identity:选择 M429,只 Jog A/B 或 C;观察 XYZ 关节是否保持。
  4. 切换:停止后选择 M428;观察关节/刀尖不跳,XYZ 坐标可能变化。
  5. TCP:再次 Jog 旋转轴;观察 XYZ 关节按需补偿、刀尖相对工件点保持。
  6. 对照:先停止,再切回 M429;重复方向相同的小幅 Jog,比较两种行为。

实验先用小幅角度并远离限位。记录的是“每次试验起点相对工件的同一点”;切换或重新定位后,不要把两个不同起点混作同一个目标。

同时观察三项:程序XYZ、J0…J4、刀尖与工件的相对关系。
08 · 参数化实验

改几何参数后,为什么仍应保留同一个模型?

正确的数据流

参数表:中心 / 偏置↓有效 URDF:节点零位关系↓INI → Worker → WASM↓关节 → 原导入模型

课堂观察

  • 同一 GLB 的网格、材质和文件身份保持。
  • 新的轴心与偏置应进入运行结构和运动学。
  • 相同程序点和角度,可能得到不同的 XYZ 关节值。
  • 参数改变后需重新回零并重新解析程序。

源GLB不自动改写;可保存INI记录参数。改变轴心不等于自动重建支架、铸件等CAD外形,也不提供碰撞检测。

模型保留和参数生效必须同时成立;只改外观或只改计算都会造成误导。
09 · 约束与故障

“工件点可达”不等于“每个关节都没到限位”

两层约束

约束检查什么
坐标限位编程轴/坐标允许的范围
关节限位实际执行机构的物理行程
动力学约束速度、加速度等能力

RTCP 旋转时,即使编程 XYZ 不变,补偿出来的 X/Y/Z 关节仍可能触及边界。

本项目排障实例

BC 配置允许较大的 B 坐标范围,但对应 JOINT_3 上限为 50°。

旧问题:越界 → 运动计算失败 → 事件时钟不同步 → Connection ERROR。

修复后:按关节约束停止,保留正确时钟,可松开并反向 Jog。

本仿真对 RTCP 越界采用最后有效伺服样本停止,不等同于工业控制器的全路径限位预测与减速保护。范围和行为必须分别验证。

正常限位阻止是一条运动诊断;序号缺口或连接错误是软件故障,不是RTCP原理。
09 · 常见误解

六个问题,快速判断是否真正理解

说法准确解释
“非RTCP时各轴互相没有影响。”没有自动补偿;但工件转动当然会改变它与刀具的相对位置。
“RTCP把X/Y/Z导轨转了。”导轨不转,是工件基方向改变,由固定导轨合成空间运动。
“RTCP时XYZ永远不变。”只在保持同一编程点时程序XYZ不变;关节XYZ通常变化。
“只要开RTCP,刀尖在空间就不动。”刀尖可在机床空间移动,以保持它相对工件的目标关系。
“C转了但XYZ没动,一定坏了。”目标点恰在C轴线上时可能正确,应先检查几何。
“切换模式时XYZ数字跳,必须修好。”要检查关节和物理刀尖是否跳;新参考系里的数值改变可能正确。
先说参考系,再说位置;先看结构,再说联动。
10 · 课堂练习

请先画箭头,再写结论

  1. 点追踪:零偏置,C=0°,工件点 p=(80,0,10)。只转 C 到90°,分别写出 Identity 和 RTCP 的 XYZ 关节目标。
  2. 方向合成:C=30°且倾转角为0°,沿工件 +X 方向走20mm,机床 X/Y 各应增加多少?
  3. 模式切换:M429切到M428时,XYZ显示值变化、J0…J4不变、刀尖不动,是否正常?为什么?
  4. 偏置识别:BC模型 C 的局部 origin=(-0.022,0,0.040)m,倾转轴 origin=(0.004,0.014,-0.028)m。求本项目 P、D,单位mm。
  5. 结构判断:C节点错误地挂在Z滑枕下。只Jog X时会发生什么?为什么不能靠RTCP开关解决?
建议分组讨论 8–10 分钟;答案在下一页。
10 · 参考答案

用“相对谁”检查每一步

  1. Identity:(80,0,10);RTCP:(0,80,10)。前者刀尖留在机床原位置,后者继续对准同一工件点。
  2. ΔX=20cos30°=17.321mm;ΔY=20sin30°=10.000mm。方向向量长度仍为20mm,机床Z不变。
  3. 正常。运动学切换重新解释当前物理状态。坐标可以变,关节和刀尖应保持。
  4. P=T+U=(-18,14,12)mm;D=−U=(22,0,−40)mm。先统一单位,再按父子关系相加,不能直接拿URDF的米当毫米。
  5. C及工件会错误地随XYZ移动。这是结构树错误,不是开关模式能修复的;需把A/B→C分支正确挂回底座。
检查顺序:轴数 → 层级 → 单位/正负号 → 几何参数 → 运动学 → 程序与状态。
附录 A · 数学推导

从一根 C 轴,推到两根旋转轴

绕 C 的平面变换

x′ = x cos C − y sin C
y′ = x sin C + y cos C
z′ = z

AC:再绕 X 倾转 A

q_x = x′
q_y = y′ cos A − z′ sin A
q_z = y′ sin A + z′ cos A

BC:再绕 Y 倾转 B

q_x = x′ cos B + z′ sin B
q_y = y′
q_z = −x′ sin B + z′ cos B

这里所有旋转中心、轴间偏置及刀长差为零,列向量采用右手正向变换。

式中的 q 是关节目标;若导入的是其他结构、符号约定或参考点,必须重新建立变换链。

先学会解释“这一步在谁的坐标系中发生”,再记忆公式。
附录 B · 本项目完整参数式

加入旋转中心、偏置与 master-tool 刀长差

DL = D + L ez
qXYZ = P + DL + Rtilt [ RC (p − P) − DL ]
符号ACBC
RtiltRX(A)RY(B)
D(0, Dy, Dz)(Dx, 0, Dz)
旋转关节qA=A,qC=CqB=B,qC=C

P为原生rot-point;L为本项目/原生TRT的tool-offset标定量;ez=(0,0,1)。本式返回关节XYZ,不是未经处理的网格刀尖世界坐标。G54等解释器偏置在输入p形成前已按控制器规则处理。

这一刀长表达是本项目约定,不能替代任意控制器的通用刀补说明。主课例子L=0;实际机床应以标定模型及其完整前后向验证为准。

工程实现不在画面中“补一个偏移”;应让同一组结构数据贯穿解释器、运动学和模型。
附录 C · 教学安排与依据

怎样讲、怎样验证、怎样继续学习

建议授课节奏

10分钟:结构、轴名与三种位置。
20分钟:C轴点跟踪、方向合成、AC/BC倾转。
15分钟:旋转中心、偏置、刀长与模式切换。
15分钟:浏览器实验与错误诊断。
10分钟:练习、答案和模型参数核对。

本课验算

12个姿态由真实WASM逆解计算,并通过正解回代;另核对C45°方向增量、BC切换示例及弧弦差。详见同目录 numeric-evidence.json。

图形为原创教学示意及本项目GLB截图,不用于制造尺寸标定。

官方资料与本地实现

[S1] LinuxCNC · 5-Axis Kinematics
AC/BC结构、运动学及偏置。

[S2] LinuxCNC · Switchable Kinematics
模式切换、identityfirst、同步要求。

[S3] LinuxCNC · CNC Machine Overview
轴名、坐标、受控点与协调运动。

本地:trtfuncs.c;control.c;428remap.ngc / 429remap.ngc;docs/glb-machine/。M428=TCP、M429=Identity仅适用于本项目配置。

资料核对日期:2026-09-18。不同版本/品牌的指令与坐标约定应另行核查。

一句话记忆:程序描述相对工件的目标,运动学把目标换算成各关节应该怎样动。